- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
چه چیزی یک ربات سگ را برای عملیات های پیچیده صنعتی مناسب می کند؟
A ربات سگزمانی که کارهای صنعتی شامل پلهها، شیبها، زمین ناهموار، معابر باریک، زبالهها، تونلها یا سایر زمینهای دشوار باشد، به گونهای طراحی شده است که از محدودیتهای روباتهای متحرک چرخدار معمولی عبور کند. ارزش آن از ترکیب تحرک چهارپا، ناوبری مستقل، ادراک محیطی، سنجش ویژه کار، تجهیزات مدولار و عملیات مداوم ناشی می شود. با این حال، برای کاربران صنعتی، تحرک به تنهایی کافی نیست. یک پلت فرم عملی همچنین نیاز به پشتیبانی از حرکت پایدار، جمع آوری داده ها، یکپارچه سازی تجهیزات، مدیریت باتری، تعمیر و نگهداری و عملیات تحت شرایط محیطی تعریف شده دارد. این امر معماری پلتفرم و برنامهریزی کاربردی را برای استقرار موفقیتآمیز در بازرسی، نظارت بر زیرساخت، تولید هوشمند، پشتیبانی اضطراری و سایر سناریوهای عملیاتی حرفهای مرکزی میکند.
فهرست مطالب
روی یک بخش کلیک کنید تا مستقیماً به بحث فنی مربوطه بروید.
- 1. چه چیزی ربات چهارپا صنعتی را تعریف می کند؟
- 2. چه چیزی باعث می شود که حرکت پا در زمین های دشوار مفید باشد؟
- 3. کدام توابع مستقل عملکرد صنعتی را بهبود می بخشد؟
- 4. ادراک چند حسگر چه نقشی دارد؟
- 5. یک پلتفرم چهارپا می تواند از چه وظایف بازرسی پشتیبانی کند؟
- 6. تجهیزات مدولار چه چیزی را می توانند به پلتفرم اضافه کنند؟
- 7. پلت فرم برای چه شرایطی باید طراحی شود؟
- 8. چگونه ربات های چهارپا می توانند قرار گرفتن در معرض مناطق کاری دشوار را کاهش دهند؟
- 9. تجهیزات و حسگرها چگونه باید یکپارچه شوند؟
- 10. خریداران قبل از انتخاب پلتفرم چه چیزی را باید ارزیابی کنند؟
- 11. فرآیند استقرار ساختاریافته چگونه است؟
- 12. جهت آینده رباتیک چهارپا صنعتی چیست؟
- 13. سوالات متداول
چه چیزی ربات چهارپا صنعتی را تعریف می کند؟
یک ربات چهارپا صنعتی یک پلت فرم روباتیک متحرک است که به جای چرخ یا مسیر، حول حرکت پاها ساخته شده است. ساختار چهار پا آن را قادر می سازد تا در حین حمل حسگرها، تجهیزات ارتباطی، سخت افزار محاسباتی و سایر تجهیزات خاص برنامه، تغییرات در ارتفاع و زمین نامنظم را بررسی کند.
ویژگی تعیین کننده فقط ظاهر چهار پا نیست. ارزش یک پلت فرم چهارپا از هماهنگی بین حرکت، ادراک، کنترل، قدرت، ساختار و تجهیزات وظیفه ناشی می شود. ربات باید محیط اطراف خود را درک کند، حرکت خود را تنظیم کند، تعادل را حفظ کند و یک روال عملیاتی تعریف شده را انجام دهد.
این طراحی مبتنی بر سیستم، سکوهای چهارپای صنعتی را از ماشین های ساده کنترل از راه دور جدا می کند. یک پلتفرم حرفهای ممکن است از برنامهریزی مسیر مستقل، اجتناب از موانع، جمعآوری دادهها، نظارت بر تجهیزات و روالهای گشتزنی تکرار شونده پشتیبانی کند. این عملکردها به ربات اجازه می دهد تا به جای اینکه فقط به عنوان یک دوربین موبایل عمل کند، در یک گردش کار عملیاتی گسترده تر شرکت کند.
تحرک پا حرکت چهار پا به سکو اجازه می دهد تا پله ها، شیب ها، شکاف ها، طبقات ناهموار، زمین سست و سایر تغییرات زمین را بررسی کند.
ناوبری هوشمند ادراک، برنامه ریزی مسیر، موقعیت یابی و اجتناب از مانع می تواند از حرکت مستقل تر در محیط های پیچیده پشتیبانی کند.
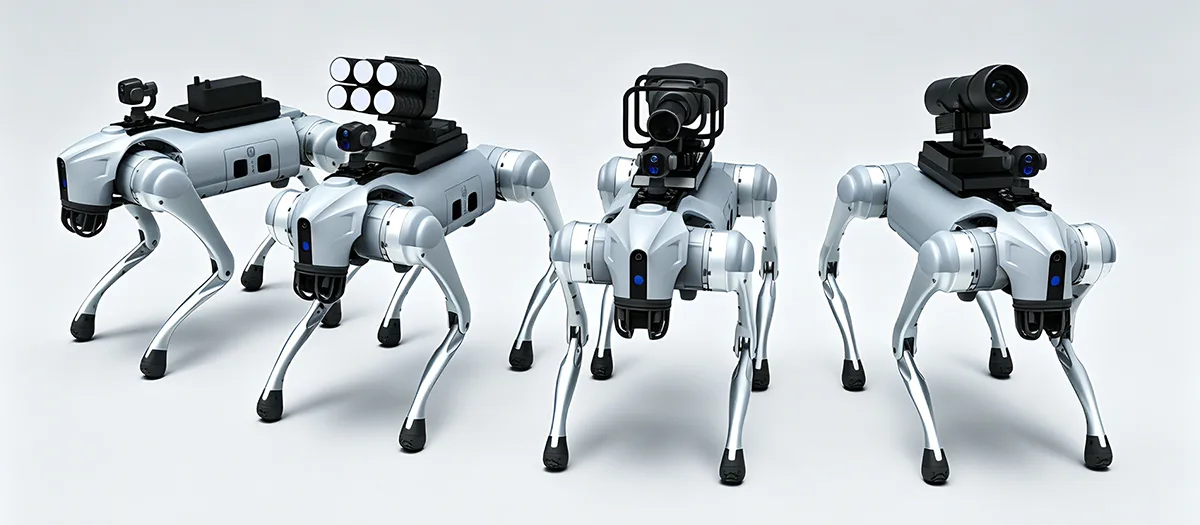
پلتفرم قابل گسترش سنسورها و تجهیزات ماژولار می توانند پایه رباتیک یکسانی را با وظایف مختلف بازرسی، نظارت و صنعتی تطبیق دهند.
چرا تحرک چهارپا اتوماسیون صنعتی را تغییر می دهد؟
ربات های چرخ دار سنتی بهترین عملکرد را روی سطوح نسبتاً قابل پیش بینی دارند. زمانی که پلهها، ترانشهها، مصالح سست، آستانههای بلند یا زمین ناهموار مسیر را قطع میکنند، کارایی آنها کاهش مییابد. سیستمهای ردیابی میتوانند برخی از سطوح چالشبرانگیز را مدیریت کنند، اما در فضاهای تنگ و زمانی که محیط دارای تغییرات مکرر در ارتفاع است، محدودیتهایی نیز دارند.
حرکت پا به روش متفاوتی به مشکل برخورد می کند. هر پا را می توان به صورت جداگانه کنترل کرد و به ربات اجازه می دهد پاهای خود را مطابق با زمین قرار دهد. این گزینه های بیشتری را برای حفظ تعادل در حین حرکت در محیط های نامنظم فراهم می کند.
برای کاربردهای صنعتی، مزیت عملی دسترسی است. روباتی که بتواند در انواع بیشتری از زمین حرکت کند، به طور بالقوه میتواند به نقاط بازرسی، مناطق تجهیزات، تونلها، کارگاهها و سایر مکانهایی که یک پلتفرم متحرک معمولی ممکن است به زیرساختهای اضافی نیاز داشته باشد، برسد.
- حرکت چهار پا از تغییر ارتفاعات و زمین ناهموار پشتیبانی می کند.
- ناوبری خودکار می تواند نیاز به فرمان مداوم دستی را کاهش دهد.
- حسگرها اطلاعات محیطی را برای کارهای حرکتی و بازرسی فراهم می کنند.
- رابط های مدولار اجازه می دهد تا تجهیزات مختلف برای برنامه های مختلف نصب شود.
- جمع آوری داده های دیجیتال می تواند عملیات میدانی را با تجزیه و تحلیل بعدی مرتبط کند.
اصل اصلییک چهارپای صنعتی را باید به عنوان یک سیستم عامل کامل موبایل ارزیابی کرد. تحرک مهم است، اما ادراک، کنترل، ادغام تجهیزات، قدرت و عملکردهای داده تعیین می کنند که این تحرک چقدر مفید است.
چه چیزی باعث می شود که حرکت پا در زمین های دشوار مفید باشد؟
زمین دشوار یکی از واضح ترین مناطق کاربردی برای روباتیک چهارپا است. سایت های صنعتی می توانند شامل پله ها، رمپ ها، ترانشه ها، گذرگاه های باریک، قلوه سنگ، مناطق گل آلود، کف های ناهموار و تغییرات ارتفاع سطح باشند. سکویی که فقط برای طبقات مسطح طراحی شده است ممکن است به زیرساخت های اضافی نیاز داشته باشد یا ممکن است نتواند به مناطق خاصی برسد.
یک ربات چهارپا می تواند پاهای خود را به صورت جداگانه قرار داده و بلند کند و به آن اجازه می دهد وضعیت بدن خود را با تغییرات زمین تطبیق دهد. این می تواند از حرکت بر روی شیب ها، پله ها، شکاف ها و سطوح نامنظم پشتیبانی کند و در عین حال یک رابطه پایدارتر بین سکو و زمین را حفظ کند.
پله ها و ارتفاع تغییر می کند
پله ها نمونه ساده ای از زمین هستند که می توانند سکوهای چرخدار را به چالش بکشند. هر چرخ نیاز به حفظ تماس مناسب با سطح دارد، در حالی که ربات باید بر تغییرات عمودی مکرر غلبه کند. یک پلت فرم پا می تواند پاهای فردی را بالا ببرد و وضعیت خود را طوری تنظیم کند که بین مراحل حرکت کند.
قابلیت دقیق هنوز به طراحی ربات، هندسه گام، سیستم کنترل و شرایط محیطی بستگی دارد. نکته مهم مهندسی این است که ساختار پایه دار گزینه های حرکتی اضافی را فراهم می کند که چرخ ها ندارند.
شیب ها و سطوح ناهموار
محیط های صنعتی اغلب شامل بتن شیب دار، شن، خاک سست، زمین گل آلود، کانال های زهکشی یا سطوح انتقالی است. یک سکوی چهارپا می تواند موقعیت پاها و وضعیت بدن خود را با تغییر زمین تطبیق دهد.
عملکرد پایدار به ترکیبی از الگوریتم های طراحی مکانیکی، ادراک، کنترل راه رفتن، کشش و تعادل بستگی دارد. پاها قابلیت حرکت فیزیکی را فراهم می کنند، در حالی که سیستم کنترل نحوه استفاده از این قابلیت را تعیین می کند.
فضاهای باریک و به هم ریخته
تونل های صنعتی، کارگاه ها، راهروهای لوله و مناطق نگهداری ممکن است دارای موانعی باشند که مسیر موجود را محدود می کند. یک پلت فرم چهارپا جمع و جور می تواند در برخی از این فضاها بدون نیاز به سطح رانندگی مسطح مداوم حرکت کند.
| وضعیت زمین | چالشی برای پلتفرم های متعارف موبایل | مزیت طراحی چهارپا |
|---|---|---|
| مراحل | تغییرات عمودی می تواند تماس چرخ و حرکت رو به جلو را قطع کند | پاهای فردی را می توان بلند کرد و در ارتفاع های مختلف قرار داد |
| شیب های تند | کاهش کشش و تنظیم محدود بدن می تواند بر حرکت تأثیر بگذارد | موقعیت پا و وضعیت بدن را می توان در حین حرکت تنظیم کرد |
| قلوه سنگ | سطوح تماس نامنظم می تواند حرکت چرخ را ناپایدار کند | قرار دادن پا به صورت انفرادی گزینه های بیشتری را برای مذاکره با موانع فراهم می کند |
| زمین گل آلود | کشش چرخ یا مسیر می تواند در سطوح نرم متفاوت باشد | قرار دادن پا می تواند با تغییر شرایط تماس سازگار شود |
| شکاف ها و خندق ها | سیستم های چرخدار ممکن است نیاز به پل زدن یا انحراف داشته باشند | حرکت پا می تواند در اطراف یا روی ویژگی های زمین انتخاب شده حرکت کند |
تعادل به اندازه حرکت اهمیت دارد
توانایی حرکت در زمین های دشوار کافی نیست. این پلت فرم باید هنگام حمل سنسورها و تجهیزات تعادل را حفظ کند. تغییرات ناگهانی در ارتفاع زمین می تواند بر مرکز ثقل و توزیع بار ربات تأثیر بگذارد.
بنابراین سیستم های کنترل باید راه رفتن، وضعیت بدن، بازخورد حسگر و سرعت حرکت را هماهنگ کنند. عملکردهای ضد لرزش و ضد نوک می توانند به حفظ عملکرد پایدار در پاکت عملیاتی تعریف شده کمک کنند.
این امر به ویژه زمانی مرتبط است که ربات دوربین یا تجهیزات اندازه گیری را حمل می کند. حرکت بیش از حد می تواند کیفیت داده های جمع آوری شده را کاهش دهد حتی زمانی که خود ربات عمودی باقی بماند.
چه عملکردهای مستقلی عملکرد صنعتی را بهبود می بخشد؟
رباتیک صنعتی زمانی مفیدتر می شود که پلت فرم بتواند وظایف تکرارپذیر را بدون نیاز به فرمان دستی ثابت انجام دهد. عملکردهای مستقل می توانند حجم کاری اپراتور را کاهش دهند و در عین حال حرکت و جمع آوری داده ها را ساختارمندتر کنند.
پلتفرمهای چهارپای مدرن میتوانند ادراک محیطی، موقعیتیابی، برنامهریزی مسیر، اجتناب از موانع، اجرای کار و ضبط دادهها را ترکیب کنند. میزان استقلال به معماری ربات، حسگرها، نرم افزار، شرایط ارتباطی و محیط عملیاتی بستگی دارد.
ادراک محیطی
قبل از اینکه یک ربات متحرک بتواند به طور مستقل حرکت کند، به اطلاعاتی در مورد محیط اطراف خود نیاز دارد. حسگرها می توانند موانع، تغییرات زمین، مسیرهای باز و سایر ویژگی های مرتبط را شناسایی کنند.
سپس داده های ادراک توسط سیستم ناوبری برای تعیین نحوه حرکت ربات استفاده می شود. در یک محیط در حال تغییر، این فرآیند ممکن است نیاز به اجرای مداوم داشته باشد تا اینکه تنها بر اساس یک نقشه ثابت باشد.
برنامه ریزی مسیر و اجتناب از موانع
برنامه ریزی مسیر تعیین می کند که ربات چگونه می تواند بین نقاط تعریف شده حرکت کند. اجتناب از مانع به آن کمک می کند زمانی که یک شی مسیر برنامه ریزی شده را مسدود می کند یا زمانی که شرایط محیطی تغییر می کند تنظیم شود.
برای بازرسی صنعتی، این می تواند مسیرهای تکرار شونده را در اطراف تجهیزات، از طریق تأسیسات، یا بین نقاط بازرسی تعیین شده پشتیبانی کند. اپراتورها می توانند به جای کنترل دستی هر حرکت، بیشتر روی نتایج بازرسی تمرکز کنند.
برنامه ریزی وظایف و جمع آوری داده ها
یک روال بازرسی مستقل می تواند حرکت را با حس کردن ترکیب کند. ربات ممکن است به مکان های تعریف شده سفر کند، تصاویر یا خوانش های حسگر را جمع آوری کند، نتایج را ثبت کند و سپس به مکان بعدی ادامه دهد.
این یک گردش کار دیجیتالی ایجاد می کند که در آن حرکت ربات و اطلاعات جمع آوری شده به هم متصل می شوند. به جای تولید تنها یک جریان ویدئویی، سیستم می تواند یک رکورد ساختار یافته از نتایج بازرسی ایجاد کند.
درک کنید
حسگرها اطلاعات مربوط به زمین، موانع، تجهیزات و شرایط اطراف را جمع آوری می کنند.
برنامه ریزی کنید
سیستم ناوبری یک مسیر مناسب را با توجه به فضای موجود و الزامات وظیفه تعیین می کند.
عمل کنید
پاها و سیستم های کنترل حرکت را هماهنگ می کنند در حالی که با تغییرات محیط سازگار می شوند.
ضبط کنید
تصاویر بازرسی، اندازه گیری سنسور و اطلاعات عملیاتی را می توان برای تجزیه و تحلیل بیشتر ذخیره کرد.
خودمختاری باید با محیط مطابقت داشته باشد
عملکرد مستقل به این معنا نیست که هر محیط صنعتی باید کاملاً بدون مراقبت باشد. برخی از محیط ها نیاز به نظارت تعریف شده، مداخله از راه دور، یا تایید اپراتور قبل از انجام وظایف خاص دارند.
یک رویکرد عملی تر این است که مشخص کنیم کدام بخش از گردش کار را می توان به طور قابل اعتماد خودکار کرد و تصمیم گیری انسانی در کجا مفید است. ناوبری، جمعآوری مکرر دادهها، و اجرای مسیر معمولی کاندیدهای قوی برای اتوماسیون هستند، در حالی که یافتههای غیرمعمول ممکن است نیاز به ارزیابی انسانی بیشتری داشته باشند.
ادراک چند حسگر چه نقشی دارد؟
ادراک به یک ربات متحرک اطلاعاتی را می دهد که برای درک محیط خود و انجام وظایف خاص برنامه مورد نیاز است. یک سنسور به ندرت هر نوع اطلاعات مورد نیاز برای عملیات صنعتی را فراهم می کند.
دوربین های بصری می توانند تصاویری با جزئیات ارائه دهند. سنسورهای حرارتی می توانند تفاوت دما را آشکار کنند. حسگرهای فاصله می توانند به ربات کمک کنند تا هندسه اطراف را درک کند. سنسورهای دیگر می توانند از محلی سازی، اندازه گیری محیطی یا بازرسی ویژه تجهیزات پشتیبانی کنند.
حس بصری
دوربینهای با وضوح بالا میتوانند برای مشاهده تجهیزات، بررسی زیرساختها، نظارت بر تأسیسات و مستندات، تصاویر و ویدیو ضبط کنند. داده های بصری اغلب نقطه شروع برای بازرسی هستند زیرا اپراتورها می توانند مستقیماً ظاهر اجزا و سطوح را بررسی کنند.
حسگر حرارتی
تصویربرداری حرارتی می تواند تغییرات دما را که ممکن است در تصاویر نور مرئی آشکار نباشد، شناسایی کند. این می تواند در مورد تجهیزات الکتریکی، ماشین آلات، سیستم های قدرت و سایر دارایی هایی که الگوهای حرارتی غیرعادی ممکن است نشان دهنده وضعیتی باشد که نیاز به ارزیابی بیشتر دارد، مفید باشد.
ادراک فضایی
اطلاعات فاصله و عمق می تواند به ربات کمک کند تا موانع، راهروها، پله ها و سایر ویژگی های محیط را درک کند. این از ناوبری پشتیبانی می کند و همچنین می تواند به نقشه برداری و اسناد فضایی کمک کند.
| دسته سنسور | اطلاعات اولیه | نقش بالقوه صنعتی |
|---|---|---|
| دوربین نور مرئی | تصاویر و ویدئو | بازرسی بصری، مستندسازی، مشاهده تجهیزات |
| دوربین حرارتی | الگوهای دما | بررسی وضعیت حرارتی و شناسایی حرارت غیرعادی |
| سنسور عمق یا برد | فاصله و روابط فضایی | ناوبری، اجتناب از موانع، و نقشه برداری محیطی |
| سنسور محیطی | اندازه گیری های محیطی تعریف شده | نظارت بر سایت و جمع آوری داده های خاص برنامه |
چرا همجوشی سنسور اهمیت دارد؟
ادغام حسگر اطلاعات منابع حسگر مختلف را ترکیب می کند تا نمایش کامل تری از محیط ایجاد کند. یک دوربین ممکن است ظاهر یک شی را تشخیص دهد، در حالی که یک سنسور عمق فاصله و موقعیت آن را مشخص می کند.
سپس اطلاعات حرارتی میتواند با نشان دادن اینکه آیا جسم دارای الگوی دمایی غیرعادی است، لایه دیگری اضافه کند. ترکیب این منابع می تواند بازرسی و ناوبری را آموزنده تر از تکیه بر یک حسگر به تنهایی کند.
انتخاب بار به کار بستگی دارد
سنسورهای بیشتر لزوماً به معنای سیستم بهتر نیست. هر جزء اضافی وزن، توان مورد نیاز، محدودیتهای نصب، نیازهای پردازش داده و ملاحظات نگهداری را اضافه میکند.
رویکرد صحیح این است که فقط اطلاعات مورد نیاز برای کار تعریف شده را انتخاب کنید. یک پلت فرم بازرسی بصری ممکن است به مجموعه بزرگی از حسگرهای محیطی نیاز نداشته باشد، در حالی که یک پروژه نظارت صنعتی ممکن است به چندین نوع داده برای تولید نتایج مفید نیاز داشته باشد.
یک پلت فرم چهارپا می تواند از چه وظایف بازرسی پشتیبانی کند؟
بازرسی یکی از کاربردی ترین کاربردهای صنعتی برای روباتیک چهارپا است زیرا این پلت فرم می تواند در مکان هایی حرکت کند که ممکن است برای افراد ناخوشایند یا برای ماشین های چرخ دار مشکل باشد.
ربات می تواند مسیرهای تعریف شده را دنبال کند، در نقاط بازرسی توقف کند، تصاویر یا داده های حسگر را جمع آوری کند و اطلاعات را به یک سیستم تجزیه و تحلیل بازگرداند. این یک گردش کار بازرسی قابل تکرار را ایجاد می کند که می تواند بر اساس نیازهای عملیاتی یک مرکز برنامه ریزی شود.
بازرسی کارخانه و کارگاه
در محیط های تولیدی، تجهیزات اغلب در میان تأسیسات بزرگ توزیع می شوند. برخی از نواحی ممکن است با تغییر در سطح کف مرتفع، باریک یا از هم جدا شوند.
یک پلت فرم چهارپا می تواند بخش های منتخب تاسیسات را هدایت کند و اطلاعات بصری را از ماشین ها، خطوط لوله، کابینت های الکتریکی، مناطق ساختاری و سایر دارایی های تعریف شده جمع آوری کند.
نظارت بر برق و تجهیزات
حسگرهای حرارتی و بصری را می توان برای بازرسی تجهیزات در جایی که تفاوت دما مرتبط است ترکیب کرد. این ربات می تواند تصاویر را در مکان های از پیش تعریف شده جمع آوری کند و نتایج فعلی را با سوابق تاریخی مقایسه کند.
بازرسی تونل و منطقه محدود
تونل ها، راهروهای لوله و سایر مناطق باریک می توانند چالش های دسترسی را ایجاد کنند. یک ربات متحرک جمع و جور می تواند در حین حمل دوربین، نور یا سایر حسگرهای مناسب برای کار بازرسی وارد چنین فضاهایی شود.
رصد زیرساخت
دارایی های زیرساختی اغلب نیاز به بازرسی مکرر از مناطق مشابه دارند. یک مسیر ربات قابل تکرار می تواند به استانداردسازی مجموعه تصاویر و ارائه یک توالی عملیاتی سازگار کمک کند.
- بازرسی معمول:مسیرهای از پیش تعریف شده را دنبال کنید و داده های بصری یا حسگر را جمع آوری کنید.
- نظارت بر تجهیزات:اطلاعات بصری و حرارتی را برای ارزیابی وضعیت ترکیب کنید.
- مشاهده ساختاری:از سطوح انتخاب شده، اتصالات، لوله ها و سایر دارایی های فیزیکی عکس بگیرید.
- اسناد داده ها:سوابق بازرسی با مهر زمانی را برای مقایسه و تجزیه و تحلیل بعدی بسازید.
مزیت بازرسیمفیدترین اتوماسیون صرفاً جایگزینی مسیر بازرسی پیاده روی نیست. این یک چرخه تکرارپذیر ایجاد می کند که در آن حرکت، سنجش، ضبط داده ها و تجزیه و تحلیل بعدی به هم متصل می شوند.
داده های بازرسی باید ساختاری باشد
مجموعه بزرگی از تصاویر به طور خودکار مفید نیستند. سیستم باید داده ها را با مکان ها، تجهیزات، مسیرها یا نقاط بازرسی خاص مرتبط کند تا اپراتورها بتوانند بفهمند که هر مشاهده از کجا آمده است.
هنگامی که یک سیستم بازرسی رباتیک با نرم افزار مناسب ترکیب می شود، اطلاعات حاصل می تواند از تجزیه و تحلیل روند، برنامه ریزی تعمیر و نگهداری و بازرسی پیگیری پشتیبانی کند. گردش کار دقیق به امکانات و اطلاعات مورد نیاز بستگی دارد.
تجهیزات مدولار چه چیزی را می تواند به پلتفرم اضافه کند؟
ماژولار بودن به یک پلت فرم روباتیک اجازه می دهد تا با تغییر یا اضافه کردن تجهیزات، از وظایف مختلف پشتیبانی کند. این امر به ویژه در محیط های صنعتی که ممکن است به انواع مختلفی از بازرسی و نظارت نیاز باشد، مفید است.
تجهیزات احتمالی شامل دوربینهای نور مرئی، سیستمهای تصویربرداری حرارتی، آشکارسازهای گاز، واحدهای روشنایی، دستگاههای ارتباطی، حسگرهای محیطی، و سایر ماژولهای ویژه کار است. پیکربندی دقیق به ظرفیت بار ربات، سیستم الکتریکی، رابط های نصب و شرایط عملیاتی بستگی دارد.
تجهیزات بازرسی
دوربین ها و سیستم های تصویربرداری حرارتی می توانند ربات را به یک پلت فرم بازرسی موبایل تبدیل کنند. دوربین های بصری می توانند شرایط فیزیکی را ثبت کنند، در حالی که حسگرهای حرارتی می توانند اطلاعات بیشتری در مورد توزیع گرما ارائه دهند.
تجهیزات محیطی
حسگرهای گاز و محیطی می توانند به ربات اجازه دهند تا اندازه گیری ها را از مناطقی که ممکن است برای دسترسی دستی مناسب نیستند جمع آوری کند. این می تواند از نظارت بر گردش کار در تاسیسات صنعتی، تونل ها، کارگاه ها و سایر محیط های تعریف شده پشتیبانی کند.
تجهیزات روشنایی و ارتباطی
ماژول های روشنایی می توانند کیفیت تصویر را در مناطق تاریک بهبود بخشند و از عملکرد در مکان هایی با نور محدود پشتیبانی کنند. تجهیزات ارتباطی می توانند به اپراتورها امکان تبادل اطلاعات با پرسنل در منطقه عملیاتی را بدهند.
ماژول بصری برای بازرسی بصری، مستندسازی و مشاهده تجهیزات، تصاویر و ویدئو می گیرد.
ماژول حرارتی اطلاعات مربوط به دما را برای تکمیل بازرسی بصری معمولی فراهم می کند.
ماژول محیطی گاز، هوا یا سایر اندازهگیریهای محیطی تعریف شده را بر اساس کاربرد جمعآوری میکند.
ماژولاریت باید دارای رابط های تعریف شده باشد
یک سیستم مدولار تنها زمانی کاربردی است که بتوان تجهیزات را بدون ایجاد مشکلات سازگاری غیرضروری نصب کرد. نقاط نصب، اتصالات الکتریکی، رابط های داده، ابعاد فیزیکی و محدودیت وزن باید به وضوح تعریف شوند.
رابط های استاندارد می توانند تغییرات بین پیکربندی تجهیزات را ساده کنند. در عین حال، پروژههای تخصصی ممکن است به براکتها، محفظهها یا ترتیبات برق سفارشی نیاز داشته باشند، زمانی که رابطهای استاندارد الزامات برنامه را برآورده نمیکنند.
قدرت و وزن را باید با هم در نظر گرفت
هر ماژول اضافه شده، پیکربندی عملیاتی کامل را تغییر می دهد. سنسور سنگین تر، بار حمل شده توسط پاها و سیستم پیشرانه را افزایش می دهد. وسایل الکترونیکی اضافی ممکن است مصرف برق را افزایش دهد. یک محفظه بزرگتر می تواند بر مرکز ثقل تأثیر بگذارد یا حرکت ربات را محدود کند.
بنابراین طراحی مدولار زمانی بهترین کار را انجام می دهد که ربات با توجه کافی به روابط مکانیکی و الکتریکی بین پلت فرم پایه و تجهیزات آن توسعه یافته باشد.
پلتفرم برای چه شرایطی باید طراحی شود؟
محیط های صنعتی به طور قابل توجهی متفاوت است. یک طبقه کارگاه چالش های مختلفی را از یک منطقه ساخت و ساز در فضای باز ارائه می دهد، در حالی که یک تونل محدودیت های مختلفی را از یک سایت صنعتی باز معرفی می کند.
قبل از انتخاب یا توسعه یک پلت فرم رباتیک، شرایط محیطی باید به وضوح تعریف شود. این شرایط بر ساختار، حسگرها، الگوریتمهای حرکت، آببندی، رفتار باتری و الزامات نگهداری تأثیر میگذارد.
باران و رطوبت
محیط های بیرونی می توانند تجهیزات رباتیک را در معرض باران، پاشیدن آب و رطوبت بالا قرار دهند. سطح حفاظت مناسب به طراحی پلت فرم و محیط عملیاتی مورد نظر بستگی دارد.
رطوبت همچنین می تواند بر حسگرها و کانکتورها تأثیر بگذارد. برای عملیات مکرر در فضای باز، این اجزا باید در طول طراحی مکانیکی و الکتریکی در نظر گرفته شوند نه اینکه به عنوان جزئیات ثانویه در نظر گرفته شوند.
گرد و غبار و مواد سست
سایت های صنعتی می توانند حاوی گرد و غبار، شن، زباله یا سایر ذرات معلق باشند. چنین موادی می توانند وارد مکانیسم های متحرک شوند یا روی دید حسگر تأثیر بگذارند.
بنابراین، حفاظت، روش های تمیز کردن، دسترسی به تعمیر و نگهداری و انتخاب اجزا باید شرایط واقعی سایت را منعکس کند.
دما
عملکرد باتری، وسایل الکترونیکی، حسگرها و مواد مکانیکی می توانند به تغییرات دما واکنش متفاوتی نشان دهند. پلت فرمی که برای شرایط دمایی وسیع در نظر گرفته شده است باید با محدوده واقعی مورد انتظار در حین کار ارزیابی شود.
لرزش و ضربه
حرکت پاها باعث ایجاد حرکت مکانیکی مکرر می شود، در حالی که زمین ناهموار می تواند ضربه های اضافی ایجاد کند. بنابراین حسگرهای حساس و تجهیزات الکترونیکی نیاز به نصب و حفاظت مناسب دارند.
| عامل محیطی | اثر بالقوه | در نظر گرفتن طراحی |
|---|---|---|
| رطوبت | می تواند کانکتورها، الکترونیک و سنسورها را تحت تأثیر قرار دهد | رویه های مناسب محفظه، آب بندی و نگهداری |
| گرد و غبار | می تواند وارد مناطق مکانیکی یا الکترونیکی شود | حفاظت، دسترسی تمیز کردن، و انتخاب اجزای مناسب |
| دما | می تواند بر رفتار باتری و الکترونیک تأثیر بگذارد | محدوده عملیاتی تعریف شده و ارزیابی زیست محیطی مربوطه |
| لرزش | می تواند بر داده های حسگر و اجزای مکانیکی تأثیر بگذارد | نصب مناسب، طراحی ساختاری و ارزیابی ارتعاش |
| تاثیر | می تواند به پاها، محفظه ها، پایه ها و وسایل الکترونیکی فشار وارد کند | حفاظت و اعتبار سازه تحت شرایط تعریف شده |
محیط پیکربندی درست را تعیین می کند
هیچ پیکربندی جهانی که برای هر سایت صنعتی ایده آل باشد وجود ندارد. محیط عملیاتی باید قبل از انتخاب ربات مستند شود.
اطلاعات مفید می تواند شامل عملیات داخلی یا خارجی، انواع سطح، محدوده دما، وجود گرد و غبار یا رطوبت، عرض راهرو، ابعاد پله ها، موانع مورد انتظار، بارهای مورد نیاز و شرایط ارتباطی باشد.
چگونه ربات های چهارپا می توانند قرار گرفتن در معرض مناطق کاری دشوار را کاهش دهند؟
یکی از کاربردهای مهم رباتیک صنعتی، کاهش نیاز افراد برای ورود به مکانهایی است که دسترسی به آنها دشوار، ناراحتکننده یا نامناسب برای بازرسی دستی معمول است.
یک ربات متحرک میتواند دوربینها و حسگرها را به مناطق مشخص حمل کند در حالی که اپراتورها در موقعیت کنترل راحتتری قرار دارند. این می تواند بازرسی و جمع آوری داده ها را بدون نیاز به پرسنل برای پیگیری فیزیکی هر مسیر بازرسی پشتیبانی کند.
کاهش قرار گرفتن در معرض معمول
برخی از کارهای صنعتی شامل حرکت مکرر در محیط های گرم، غبارآلود، مرطوب، پر سر و صدا، باریک یا محیط های دشوار است. استفاده از یک پلت فرم تلفن همراه برای جمعآوری معمول دادهها میتواند دفعات نیاز پرسنل به آن مناطق را کاهش دهد.
این ربات تمام نیازهای مداخله انسان را از بین نمی برد. تعمیر و نگهداری، یافتههای غیرمعمول، تعمیرات و کارهای خارج از توانایی ربات ممکن است همچنان به پرسنل آموزش دیده نیاز داشته باشد. هدف انتقال فعالیت های بازرسی و نظارت مناسب به یک مدل عملیاتی کنترل شده تر است.
مشاهده و ارتباط از راه دور
دوربین و ماژول های ارتباطی می توانند اطلاعات میدانی را در اختیار اپراتورها قرار دهند بدون اینکه نیازی به ایستادن در کنار تجهیزات در حال بازرسی داشته باشند.
برای تیم های تعمیر و نگهداری، این می تواند در طول بررسی های اولیه مفید باشد. یک ربات میتواند ابتدا اطلاعات بصری را جمعآوری کند و به تکنسینها این امکان را میدهد تا تعیین کنند که چه نوع کار بعدی ممکن است قبل از ورود به منطقه مورد نیاز باشد.
کاهش ریسک به طراحی سیستم بستگی دارد
یک ربات صرفاً به این دلیل که از راه دور است به طور خودکار ایمن نیست. سیستم کامل به ناوبری مناسب، اجتناب از موانع، ارتباطات، روش های اضطراری، شیوه های نگهداری و محدودیت های عملیاتی نیاز دارد.
بنابراین، ربات باید بهعنوان یک ابزار مهندسی با قابلیتهای تعریفشده در نظر گرفته شود تا جایگزینی جهانی برای کار انسان.
- تعریف کنید که کدام کارها را می توان از راه دور انجام داد.
- مرزهای عملیاتی ایمن برای ربات ایجاد کنید.
- عملکردهای ارتباطی و کنترل اضطراری مناسب را ارائه دهید.
- حسگرها و اجزای مکانیکی را با توجه به شرایط عملیاتی نگهداری کنید.
- مداخله انسانی را برای موقعیت هایی فراتر از قابلیت های تعریف شده ربات در دسترس نگه دارید.
تجهیزات و حسگرها چگونه باید یکپارچه شوند؟
ادغام تجهیزات تعیین می کند که آیا ربات می تواند کار مورد نظر خود را بدون به خطر انداختن تحرک، تعادل، در دسترس بودن نیرو یا کیفیت داده انجام دهد. سنسوری که به خوبی روی نیمکت کار می کند ممکن است به ساختار نصب متفاوتی نیاز داشته باشد، پس از نصب بر روی یک پلت فرم چهارپای متحرک.
نصب مکانیکی
نقاط نصب باید به طور ایمن از تجهیزات پشتیبانی کند و در عین حال دسترسی کافی برای نصب و نگهداری را حفظ کند. مکان تجهیزات نیز مهم است زیرا می تواند بر مرکز ثقل و حرکت ربات تأثیر بگذارد.
برای دوربین ها و سنسورهایی که نیاز به دید پایدار دارند، سیستم نصب باید حرکت و لرزش را نیز در نظر بگیرد. تجهیزات نیاز به میدان دید مناسب بدون تداخل با پاهای ربات یا سایر اجزای آن دارند.
یکپارچه سازی الکتریکی
هر ماژول اضافه شده نیاز الکتریکی ایجاد می کند. دوربین ها، سیستم های حرارتی، ماژول های محاسباتی، روشنایی، تجهیزات ارتباطی و حسگرهای محیطی ممکن است نیازهای ولتاژ و جریان متفاوتی داشته باشند.
معماری قدرت باید با این بارها سازگار باشد و در عین حال سازگاری با باتری و الکترونیک کنترل ربات را حفظ کند.
یکپارچه سازی داده ها
سیستمهای روباتیک مدرن میتوانند مقادیر زیادی تصویر، حسگر و داده ناوبری تولید کنند. سیستم باید نحوه جمع آوری، انتقال، ذخیره و پردازش اطلاعات را مشخص کند.
برای کاربردهای بازرسی، دادهها باید به طور ایدهآل به اطلاعات مکان و زمان متصل باقی بمانند تا تجزیه و تحلیل بعدی بتواند دقیقاً محل جمعآوری مشاهدات خاص را مشخص کند.
| منطقه یکپارچه سازی | سوال کلیدی | تاثیر بالقوه |
|---|---|---|
| وزن | آیا ربات می تواند بسته کامل تجهیزات را حمل کند؟ | بر تحرک، تعادل و بار مکانیکی تأثیر می گذارد |
| موقعیت | تجهیزات باید کجا نصب شوند؟ | می تواند بر مرکز ثقل، میدان دید و حرکت تأثیر بگذارد |
| قدرت | چه ورودی الکتریکی مورد نیاز است؟ | الزامات باتری و مدیریت انرژی را تغییر می دهد |
| داده ها | اطلاعات چگونه منتقل یا ذخیره می شود؟ | معماری ارتباطات و پردازش را تعیین می کند |
| تعمیر و نگهداری | آیا می توان به ماژول دسترسی پیدا کرد و جایگزین کرد؟ | بر قابلیت سرویس و تداوم عملیات تأثیر می گذارد |
ادغام باید قبل از استقرار برنامه ریزی شود
برنامه ریزی اولیه می تواند از مشکلاتی مانند مسدود شدن سنسورها، اتصالات غیرقابل دسترس، ظرفیت ناکافی باتری، یا نصب ناپایدار تجهیزات جلوگیری کند.
اطلاعات فنی مفید شامل ابعاد تجهیزات، وزن، مصرف برق، مشخصات کانکتور، رابط های ارتباطی، الزامات نصب، دمای عملیاتی و قرار گرفتن در معرض محیطی مورد انتظار است.
هنگامی که این پارامترها شناخته شدند، پلت فرم رباتیک را می توان به عنوان یک سیستم کامل ارزیابی کرد تا به عنوان یک ربات پایه با تجهیزات اضافه شده پس از آن.
خریداران قبل از انتخاب پلتفرم چه چیزی را باید ارزیابی کنند؟
انتخاب یک ربات چهارپا باید با برنامه کاربردی شروع شود تا با ظاهر یا یک عدد عملکرد واحد. یک پلت فرم از لحاظ فنی پیشرفته اگر نتواند در زمین مورد نیاز حرکت کند، تجهیزات لازم را حمل کند، تحت شرایط مورد انتظار عمل کند یا داده های مورد نیاز را ارائه ندهد، ممکن است همچنان نامناسب باشد.
از محیط زیست شروع کنید
سطوح، شیب ها، پله ها، راهروها، موانع، دما، رطوبت، گرد و غبار و سایر مشخصات محیطی را مستندسازی کنید. این عوامل تعیین می کنند که پلت فرم به چه نوع تحرک و محافظتی نیاز دارد.
وظیفه عملیاتی را تعریف کنید
مشخص کنید که آیا ربات بازرسی، نظارت، جمعآوری داده، حمل و نقل، مشاهده تجهیزات، یا عملکرد تعریف شده دیگری را انجام خواهد داد. وظیفه تعیین کننده تجهیزاتی است که باید نصب شوند.
تحرک را ارزیابی کنید
به چیزی بیشتر از توانایی راه رفتن نگاه کنید. بالا رفتن از پله، جابجایی شیب، مذاکره با موانع، پایداری، سرعت حرکت، توانایی چرخش و عملکرد در شرایط سطح واقعی مورد انتظار در سایت را در نظر بگیرید.
ظرفیت محموله و یکپارچگی را بررسی کنید
بسته کامل تجهیزات شامل دوربین ها، حسگرها، دستگاه های ارتباطی، سازه های نصب، باتری ها و سایر لوازم جانبی باید ارزیابی شود.
بررسی عملکردهای مستقل
تعیین کنید که آیا سیستم می تواند از برنامه ریزی مسیر، اجتناب از موانع، موقعیت یابی، جمع آوری خودکار داده ها، زمان بندی کار و نظارت از راه دور در سطح مورد نیاز پروژه پشتیبانی کند یا خیر.
- زمین:ربات باید در مورد چه سطوح، پله ها، شیب ها و موانع مذاکره کند؟
- وظیفه:ربات چه اقدام فیزیکی یا اطلاعاتی باید ارائه دهد؟
- بار بار:چه تجهیزاتی باید حمل شود و وزن آن چقدر است؟
- قدرت:تقاضای الکتریکی ترکیبی پلت فرم و تجهیزات نصب شده چقدر است؟
- خودمختاری:کدام بخش از گردش کار عملیاتی نیاز به اجرای خودکار دارد؟
- محیط زیست:چه دما، گرد و غبار، رطوبت، ارتعاش یا شرایط ضربه ای مورد انتظار است؟
- تعمیر و نگهداری:حسگرها، باتریها، پایهها و سایر قطعات چگونه بازرسی و سرویس میشوند؟
اصل انتخاببهترین پلتفرم لزوماً پلتفرمی نیست که طولانی ترین برگه مشخصات را داشته باشد. این یکی است که ویژگی های تحرک، حس، قدرت، یکپارچگی تجهیزات، استقلال و تعمیر و نگهداری با محیط عملیاتی واقعی مطابقت دارد.
فرآیند استقرار ساختاریافته چگونه است؟
فرآیند استقرار ساختاریافته به تبدیل یک مفهوم عمومی روباتیک به یک سیستم عامل با الزامات فنی واضح کمک می کند. این به ویژه برای کاربردهای صنعتی مهم است زیرا ربات باید با محیط موجود، تجهیزات، رویه ها و سیستم های داده کار کند.
- سناریوی عملیاتی را تعریف کنید:طرح سایت، زمین، شرایط محیطی، مسیرهای عملیاتی و وظایف هدف را ثبت کنید.
- شناسایی تجهیزات مورد نیاز:تعیین کنید که کدام دوربین ها، حسگرهای حرارتی، دستگاه های محیطی، واحدهای روشنایی یا ماژول های ارتباطی مورد نیاز هستند.
- تعیین پارامترهای سیستم:وزن، ابعاد، توان مورد نیاز، رابط های داده، موقعیت های نصب و دسترسی تعمیر و نگهداری را تأیید کنید.
- ساخت مسیر عملیاتی:مناطق، پست های بازرسی، مسیرهای ناوبری و ترتیب بازرسی مورد نیاز برنامه را تعریف کنید.
- اعتبارسنجی تحرک:حرکت در زمین واقعی، از جمله پله ها، شیب ها، موانع، و سطوح انتقالی را ارزیابی کنید.
- اعتبارسنجی تجهیزات:کیفیت تصویر، خوانش سنسور، ارتباطات و ثبات تجهیزات را در حین حرکت بررسی کنید.
- ایجاد رویه های عملیاتی:شارژ، نگهداری، بررسی داده ها، مداخله و روش های اضطراری را تعریف کنید.
تست سایت مهم است
تست های آزمایشگاهی نمی توانند تمام ویژگی های یک مرکز واقعی را بازتولید کنند. هر زمان که عملی باشد، ربات باید تحت شرایط عملیاتی معرف ارزیابی شود.
آزمایش سایت می تواند جزئیاتی را که شناسایی آنها در طول توسعه عمومی دشوار است، آشکار کند. یک راهرو ممکن است باریکتر از حد انتظار باشد. یک پله ممکن است ارتفاع غیرعادی داشته باشد. یک سطح خاص ممکن است کشش کمتری ایجاد کند. شرایط نور ممکن است عملکرد دوربین را کاهش دهد.
سپس از این یافته ها می توان برای تنظیم برنامه ریزی مسیر، قرار دادن تجهیزات، پیکربندی حسگر، یا رویه های عملیاتی استفاده کرد.
گردش کار داده ها باید با ربات طراحی شود
اتوماسیون بازرسی تنها زمانی ارزش تولید می کند که بتوان از اطلاعات جمع آوری شده استفاده کرد. یک سیستم مفید باید نحوه ذخیره تصاویر و خوانش حسگرها، نحوه ارتباط آنها با مکان ها، نحوه شناسایی ناهنجاری ها و نحوه بازبینی نتایج توسط اپراتورها را مشخص کند.
برای بازرسی مکرر، سوابق تاریخی نیز می توانند مبنایی برای مقایسه فراهم کنند. این ربات میتواند با استفاده از مسیرها و دیدگاههای مشابه، دادهها را جمعآوری کند و در طول زمان شناسایی تغییرات را آسانتر کند.
تعمیر و نگهداری باید بخشی از استقرار باشد
یک ربات متحرک شامل اجزای مکانیکی و الکترونیکی است که حرکت مکرر را تجربه می کند. پاها، مفاصل، موتورها، حسگرها، کانکتورها، باتریها و محفظههای محافظ همگی نیاز به نگهداری مناسب دارند.
بنابراین بازرسی معمول باید از ابتدا در برنامه عملیاتی گنجانده شود. دسترسی آسان به اجزای کلیدی و روشهای تعویض واضح میتواند عملکرد طولانیمدت را کاربردیتر کند.
جهت آینده رباتیک چهارپا صنعتی چیست؟
توسعه رباتیک چهارپا صنعتی به سمت خودمختاری بیشتر، آگاهی محیطی بهتر، یکپارچه سازی تجهیزات قوی تر و نرم افزارهای خاص تر در حال حرکت است. جهت مرکزی صرفاً این نیست که ربات ها بهتر راه بروند، بلکه آنها را قادر می سازد تا گردش های کاری کامل را با مداخله دستی کمتر انجام دهند.
عملیات تجسم دقیق تر
به طور فزاینده ای انتظار می رود ربات ها به جای اینکه آنها را به عنوان عملکردهای جداگانه در نظر بگیرند، ادراک و حرکت را ترکیب کنند. یک پلت فرم می تواند از اطلاعات محیطی برای تصمیم گیری در مورد مکان حرکت، نحوه اجتناب از موانع و مکان انجام یک کار استفاده کند.
این رابطه نزدیک تری بین ربات فیزیکی و نرم افزار کنترل کننده آن ایجاد می کند. نتیجه می تواند حرکت تطبیقی بیشتر در محیط هایی باشد که نمی توانند به طور کامل با یک مسیر ثابت نمایش داده شوند.
بازرسی هوشمندتر
همانطور که دوربین ها و حسگرها اطلاعات بیشتری را جمع آوری می کنند، تجزیه و تحلیل خودکار به طور فزاینده ای مفید می شود. تشخیص مبتنی بر هوش مصنوعی می تواند به شناسایی شرایط بصری از پیش تعریف شده، سازماندهی تصاویر بازرسی و برجسته کردن مناطقی که مستحق بررسی بیشتر هستند کمک کند.
به عنوان مثال، یک سیستم می تواند طراحی شود تا ناهنجاری های تجهیزات انتخاب شده، تغییرات سطح یا سایر شرایط تعریف شده توسط برنامه را تشخیص دهد. سپس اپراتورهای انسانی می توانند به جای بررسی هر تصویر با توجه یکسان، بر تأیید و تصمیم گیری تمرکز کنند.
مدولار بودن بیشتر
پلتفرمهای صنعتی آینده احتمالاً از ترکیب تجهیزات گستردهتری پشتیبانی میکنند. یک پایه رباتیک واحد ممکن است حسگرهای مختلف بازرسی، ماژولهای محیطی، تجهیزات ارتباطی یا دستگاههای ویژه کار را در خود جای دهد.
این به رابط های مکانیکی و الکتریکی استاندارد بیشتری نیاز دارد و در عین حال امکان سفارشی سازی را در جایی که پروژه های تخصصی به آن نیاز دارند، می دهد.
ادغام با سیستم های اطلاعات صنعتی
مرحله بعدی رباتیک صنعتی احتمالاً عملیات فیزیکی را با سیستم های مدیریت دیجیتال مرتبط می کند. اطلاعات تولید شده توسط ربات ها را می توان با سوابق تجهیزات، برنامه های نگهداری، نقشه ها، تاریخچه بازرسی و سایر داده های دیجیتال ترکیب کرد.
این به ربات اجازه می دهد تا به جای اینکه به عنوان یک ماشین ایزوله عمل کند، بخشی از یک گردش کار صنعتی بزرگتر شود.
خودمختاری بالاتر کارهای بیشتری را می توان از طریق ناوبری مستقل، برنامه ریزی مسیر، اجتناب از موانع و عملیات برنامه ریزی شده انجام داد.
درک بهتر حسگرهای متعدد و تجزیه و تحلیل هوشمند می توانند اطلاعات غنی تری در مورد تجهیزات و محیط اطراف ارائه دهند.
یکپارچگی عمیق تر پلتفرمهای رباتیک میتوانند تحرک، حسگرها، نیرو، دادهها و نرمافزارهای صنعتی را به یک گردش کار عملیاتی کاملتر متصل کنند.
از ماشین موبایل گرفته تا پلتفرم عملیاتی هوشمند
ارزش بلند مدت رباتیک چهارپا در ترکیب تحرک فیزیکی و هوش دیجیتال نهفته است. روباتی که می تواند در زمین های دشوار راه برود، دسترسی فیزیکی را فراهم می کند. حسگرها اطلاعات را ارائه می دهند. کنترل خودکار تکرارپذیری را فراهم می کند. تجزیه و تحلیل مبتنی بر هوش مصنوعی می تواند به تفسیر داده های جمع آوری شده کمک کند. نرم افزار صنعتی این نتایج را با گردش کار گسترده تری مرتبط می کند.
هر یک از این قابلیت ها به طور مستقل مفید هستند، اما ترکیب آنها پلت فرم بسیار توانمندتری را ایجاد می کند. هرچه بیشتر یکپارچه شوند، برنامه های بیشتری را می توان بدون طراحی مجدد کل سیستم برای هر کار جدید پشتیبانی کرد.
اصل آینده نگریجهت رباتیک چهارپا صنعتی به سمت سیستم های وظیفه گرا است که تحرک، ادراک، عملیات مستقل، تجهیزات مدولار و هوشمندی داده را در یک پلت فرم هماهنگ ترکیب می کند.
سوالات متداول
ربات چهارپا صنعتی چیست؟
این یک پلت فرم رباتیک متحرک چهار پا است که برای کارهای حرفه ای مانند بازرسی، نظارت، جمع آوری داده ها و عملیات در محیط هایی که روبات های چرخ دار معمولی ممکن است در جهت یابی مشکل داشته باشند، طراحی شده است.
چرا روبات های چهارپا برای زمین های ناهموار مناسب هستند؟
چهار پایی که بهصورت جداگانه کنترل میشوند، گزینههای بیشتری را برای قرار دادن پا و وضعیت بدن فراهم میکنند. این میتواند به پلت فرم کمک کند تا پلهها، شیبها، شکافها، سطوح شل و سایر تغییرات زمین را در چارچوب قابلیت عملیاتی تعریفشدهاش بررسی کند.
آیا یک ربات چهارپا می تواند به طور مستقل عمل کند؟
بله. بسته به معماری سیستم، عملکردهای مستقل می توانند شامل ادراک محیطی، موقعیت یابی، برنامه ریزی مسیر، اجتناب از موانع، اجرای کار و جمع آوری داده ها باشند. سطح مناسب استقلال به کاربرد و محیط بستگی دارد.
چه سنسورهایی را می توان روی سکوی چهارپا نصب کرد؟
تجهیزات احتمالی شامل دوربینهای نور مرئی، سیستمهای تصویربرداری حرارتی، حسگرهای عمق یا برد، دستگاههای نظارت بر محیط، سیستمهای روشنایی، ماژولهای ارتباطی، و سایر تجهیزات ویژه کار است. پیکربندی دقیق به پلتفرم و برنامه بستگی دارد.
آیا می توان از ربات چهارپا برای بازرسی صنعتی استفاده کرد؟
بله. این می تواند از بازرسی معمول از تاسیسات صنعتی، تجهیزات، زیرساخت ها، تونل ها، کارگاه ها و سایر مناطق با دنبال کردن مسیرهای تعریف شده و جمع آوری داده های حسگر بصری، حرارتی یا دیگر پشتیبانی کند.
آیا می توان تصویربرداری حرارتی را با ربات ادغام کرد؟
بله. هنگامی که تفاوت دما به وظیفه بازرسی مربوط می شود، می توان از تصویربرداری حرارتی در کنار دوربین های معمولی استفاده کرد. سنسور، موقعیت نصب، نیاز برق و رابط داده باید به عنوان بخشی از سیستم کامل ارزیابی شوند.
آیا می توان تجهیزات اضافی به ربات اضافه کرد؟
بسیاری از پلتفرمهای حرفهای میتوانند از تجهیزات مدولار پشتیبانی کنند، مشروط بر اینکه اجزای اضافه شده در محدوده مکانیکی، الکتریکی، وزنی و رابط تعریف شده باقی بمانند. براکت های سفارشی یا سایر اجزای یکپارچه ممکن است برای پیکربندی های تخصصی مورد نیاز باشد.
قبل از انتخاب پلتفرم چه نکاتی را باید در نظر گرفت؟
عوامل مهم شامل زمین، پله و شیب مورد نیاز، محیط عملیاتی، وزن محموله، نیاز حسگر، تقاضای برق، عملکردهای مستقل، گردش کار داده ها، دسترسی به تعمیر و نگهداری و شرایط ارتباطی است.
آیا یک پلتفرم می تواند از برنامه های مختلف پشتیبانی کند؟
بله. یک طراحی مدولار میتواند به سنسورها و تجهیزات مختلف برای بازرسی، نظارت، اندازهگیری محیطی یا سایر وظایف تعریفشده صنعتی اجازه نصب دهد. پیکربندی موجود به معماری و تجهیزات مورد نیاز ربات بستگی دارد.
چگونه می توان از داده های بازرسی پس از گشت روباتیک استفاده کرد؟
تصاویر جمع آوری شده و خوانش حسگرها را می توان با مکان ها و نقاط بازرسی مرتبط کرد، سپس برای شرایط از پیش تعریف شده بررسی کرد. سوابق تاریخی همچنین می توانند از مقایسه بین چرخه های بازرسی پشتیبانی کرده و به سازماندهی کار بعدی کمک کنند.
آیا عملکرد مستقل نیاز به اپراتور را برطرف می کند؟
نه لزوما. اتوماسیون میتواند کنترل دستی مداوم را کاهش دهد، اما ممکن است هنوز اپراتورها برای نظارت، رسیدگی به استثناء، نگهداری، یافتههای غیرمعمول و کارهای خارج از قابلیت عملیاتی تعریفشده ربات مورد نیاز باشند.
ربات های چهارپا صنعتی در چه محیط هایی قابل استفاده هستند؟
کاربردهای بالقوه شامل کارخانهها، کارگاهها، تونلها، تأسیسات صنعتی، سایتهای زیرساختی، مناطق ناهموار در فضای باز و سایر مکانهایی است که بازرسی موبایل یا جمعآوری دادهها مورد نیاز است. مناسب بودن واقعی به شرایط محیطی و مشخصات پلت فرم بستگی دارد.
در مورد یک پروژه رباتیک چهارپا بحث کنید
شرایط زمین، وظیفه بازرسی، تجهیزات مورد نیاز، وزن محموله، محیط عملیاتی یا عملکردهای مستقل مورد نیاز برای برنامه خود را به اشتراک بگذارید.
برای بحث در مورد نیازهای پروژه خود با ما تماس بگیرید